

قريبا في العيادات... الروبوتات تأخذ عينات الدم للمرضى  38 ثانية قراءة
38 ثانية قراءة


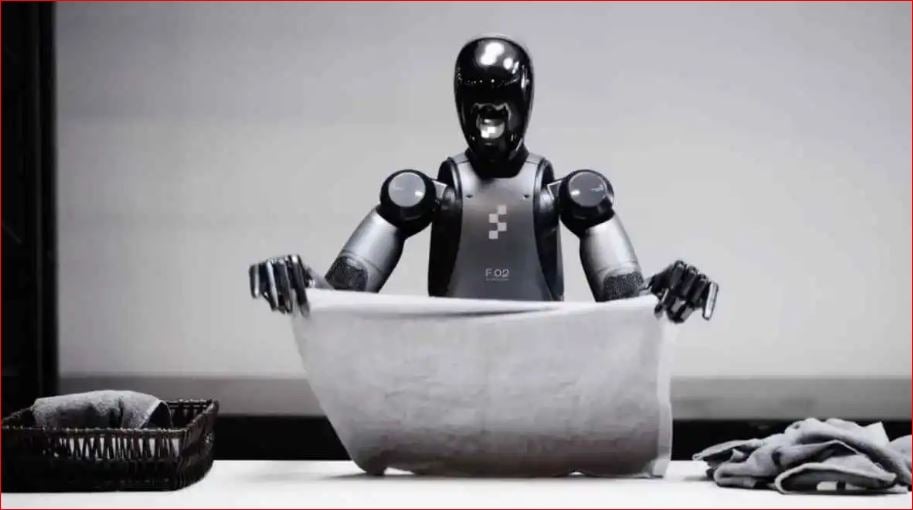
قد يبدو مشهد روبوت يركض بسرعة أو يقفز فوق عائق وكأنه دليل على اقتراب الآلات من أداء المهام اليومية مثل البشر.
لكن بمجرد وضع منشفة أمام الروبوت وطلب طيها، تصبح المهمة أكثر تعقيدًا بكثير.
فالروبوت الذي يستطيع الحفاظ على توازنه أثناء الجري والقفز قد يقضي وقتًا طويلًا في محاولة الإمساك بقطعة قماش وتحريكها بالشكل الصحيح.
وهذ المفارقة تكشف واحدة من أكثر المشكلات تعقيدًا في تطوير الروبوتات الحديثة وهي أن الحركات الرياضية ليست بالضرورة أصعب من المهام المنزلية الدقيقة، لأن التعامل مع الأشياء المرنة يتطلب إدراكًا مستمرًا لشكلها وتغيره أثناء الحركة.
الجري والقفز أسهل
تعتمد كثير من الروبوتات المتقدمة على أنظمة تحكم قادرة على حساب حركة المفاصل والتوازن والاستجابة بسرعة للتغيرات في البيئة.
وفي مهام مثل المشي أو الجري أو القفز، يمكن للروبوت الاعتماد على نماذج فيزيائية محددة نسبيًا لحركة جسمه.
كما يمكن تدريب أنظمة الذكاء الاصطناعي على عدد كبير من الحركات، ما يسمح للروبوت بتعلم كيفية توزيع وزنه وتحريك أطرافه والحفاظ على توازنه.
لكن هذه القدرات لا تعني أن الروبوت يفهم بالضرورة كيفية التعامل مع الأشياء من حوله بالطريقة التي يفعلها الإنسان.
المنشفة ليست جسمًا صلبًا
تكمن المشكلة الأساسية في طبيعة المنشفة نفسها، فالروبوت يستطيع تحديد موقع جسم صلب مثل الكوب أو الصندوق والتعامل معه بناءً على شكل ثابت نسبيًا.
أما المنشفة فتتغير باستمرار، فبمجرد الإمساك بأحد أطرافها، يتغير شكل الجزء الآخر، وقد تنثني أو تتجعد أو تنزلق بطريقة يصعب التنبؤ بها.
ويحتاج الروبوت في هذه الحالة إلى تقدير مكان أجزاء القماش التي لا يستطيع رؤيتها بالكامل، ومعرفة مقدار القوة اللازمة للإمساك بها، ثم تحديد المكان المناسب لتحريكها حتى تصبح مطوية.
صعوبة التعامل
المشكلة لا تتعلق بالقدرة على تحريك الذراع فقط، وإنما بما يسمى في أبحاث الروبوتات التعامل مع الأجسام المشوهة أو القابلة للتشوه.
وعندما يتعامل الروبوت مع جسم مرن، فإن كل حركة من يده يمكن أن تغير الجسم نفسه.
لذلك لا تكفي معرفة موقع المنشفة في بداية المهمة؛ بل يجب على النظام تحديث فهمه لشكلها باستمرار.
وهنا تظهر أهمية الجمع بين الرؤية الحاسوبية وأجهزة الاستشعار وأنظمة التحكم والذكاء الاصطناعي.
فالروبوت يحتاج إلى رؤية القماش، وتقدير شكله، والشعور بقوة الإمساك به، ثم تعديل حركته في الوقت الحقيقي.
الأعمال المنزلية
لهذا السبب تعد المهام المنزلية البسيطة من الاختبارات المهمة للروبوتات متعددة الاستخدامات.
فطي الملابس، وترتيب الأغراض، والتعامل مع الأقمشة والأكياس والأسلاك، كلها مهام تبدو عادية للبشر لكنها تتطلب قدرًا كبيرًا من الإدراك والتكيف.
وقد تتمكن الروبوتات مستقبلًا من أداء هذه المهام بدرجة أكبر من الاستقلالية، لكن التحدي لا يتعلق فقط بزيادة قوة الحاسوب أو سرعة الروبوت، بل بجعل الآلة قادرة على التعامل مع عالم يتغير باستمرار ولا يقدم لها إجابة واحدة صحيحة لكل حركة.
وهكذا تكشف المنشفة عن مفارقة مهمة في سباق الروبوتات، وهي أن إتقان الحركة لا يعني إتقان التعامل مع العالم.
فالآلة قد تقفز فوق حاجز بسهولة، لكنها تحتاج إلى مستوى مختلف تمامًا من الذكاء عندما يكون الهدف مجرد طي قطعة قماش.
38 ثانية قراءة دقيقتين قراءة
 39 ثانية قراءة
 دقيقتين قراءة
 دقيقتين قراءة
 57 ثانية قراءة
 46 ثانية قراءة


ستكون دائمًا على اطلاع على آخر التحديثات والعروض


يرجى المحاولة مرة أخرى لاحقًا
